 टीबीएसडी60
 बीएसडी120
 बीएसडी98
 बीएसडी70
 बीएसडी60
 बीएसडी50
 बीएसडी217
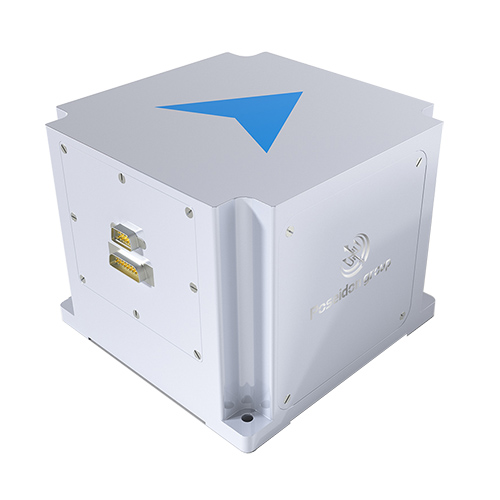 आईएनएस1700
 INS970
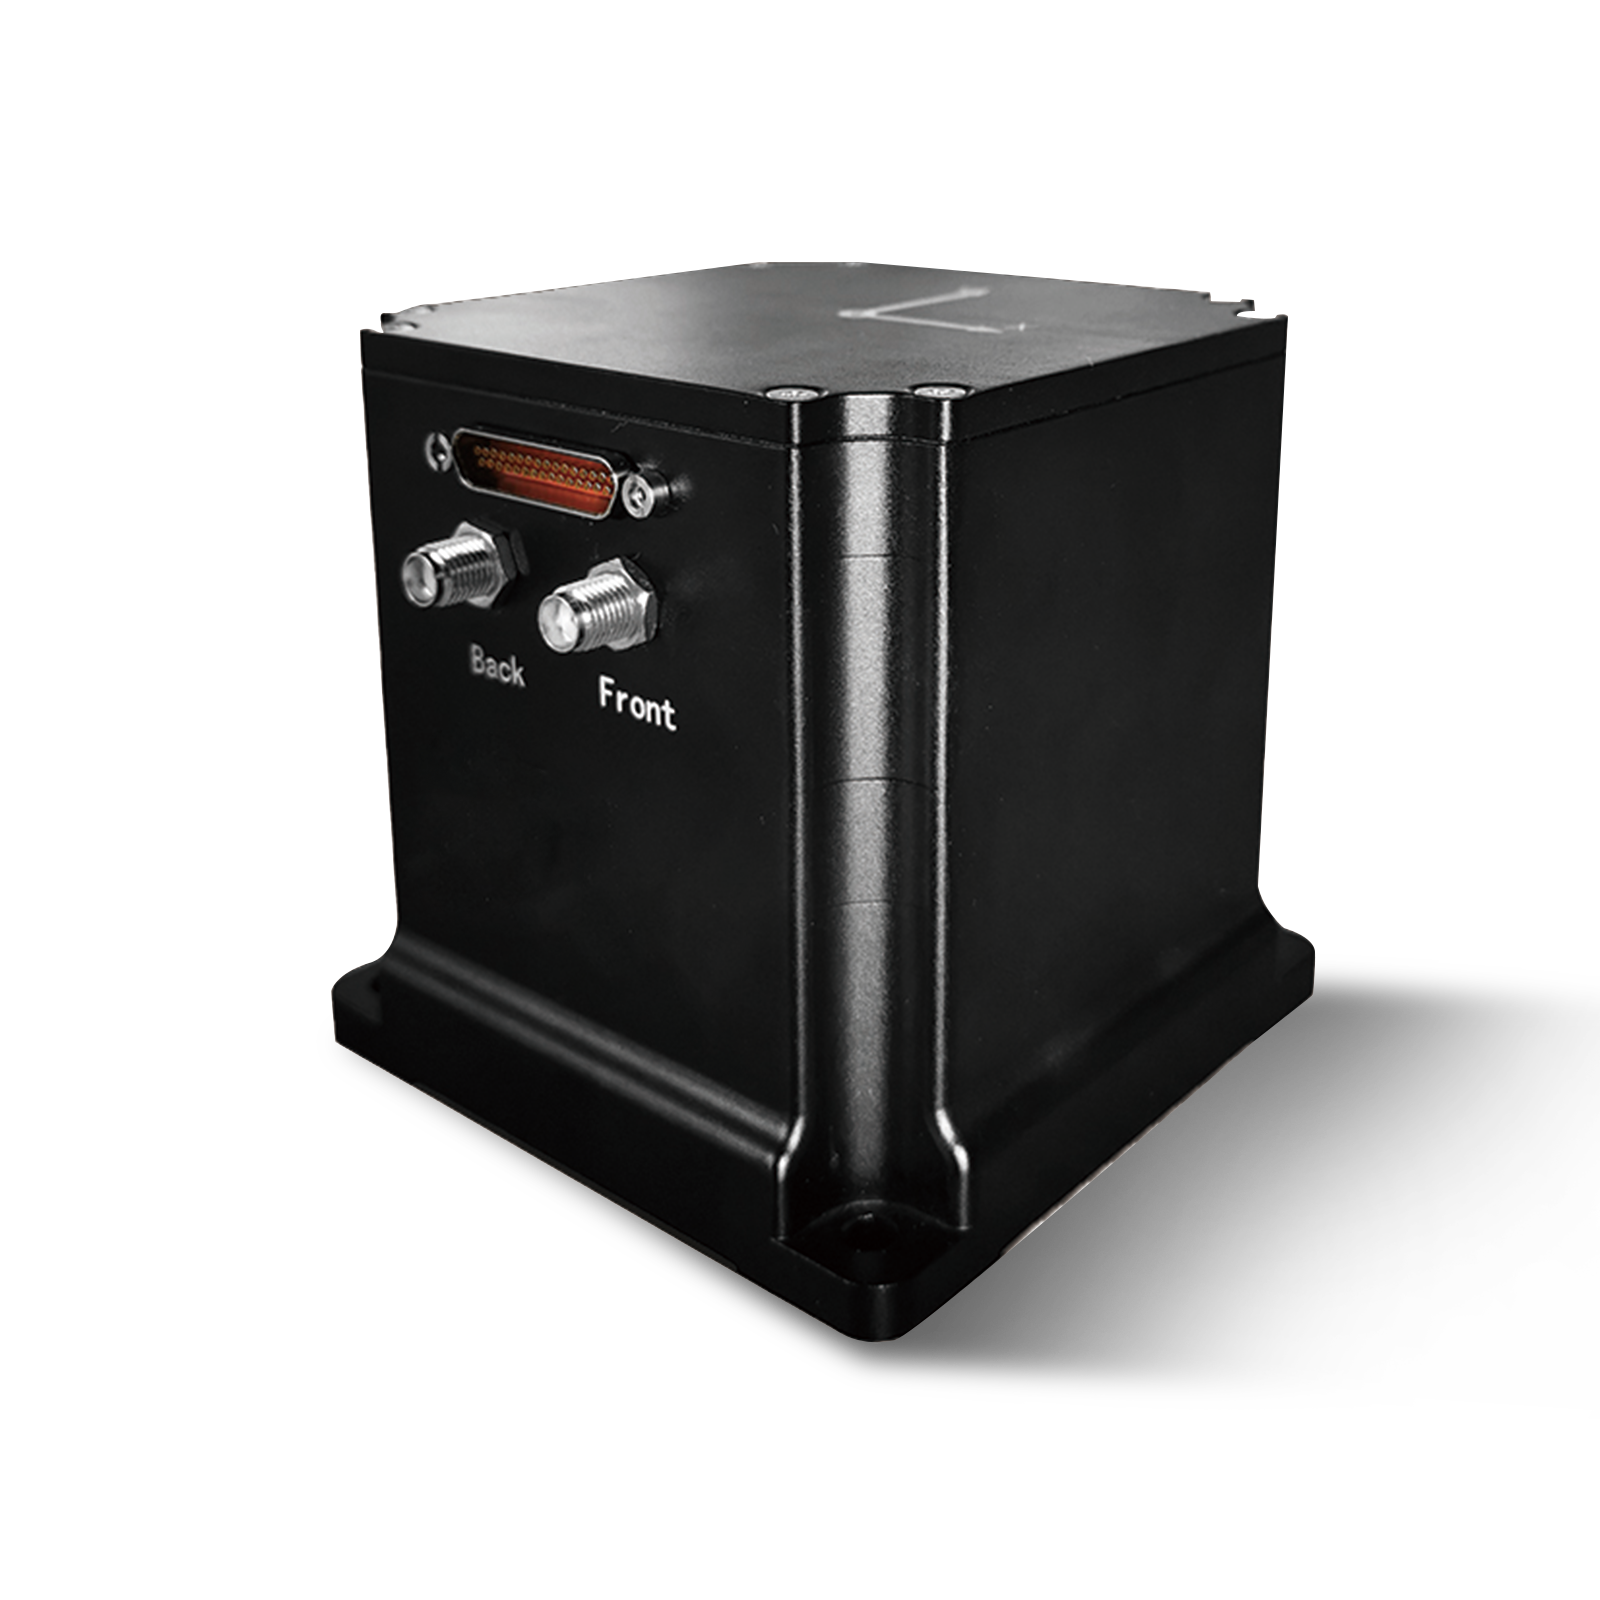 INS570
 आईएनएस170
 एसएलए-4बी1एल1-65
 एसएलए-8बी1एल1-110
 एसएलए-4बी1एल1-130
 एसएलए-16बी1एल1-160
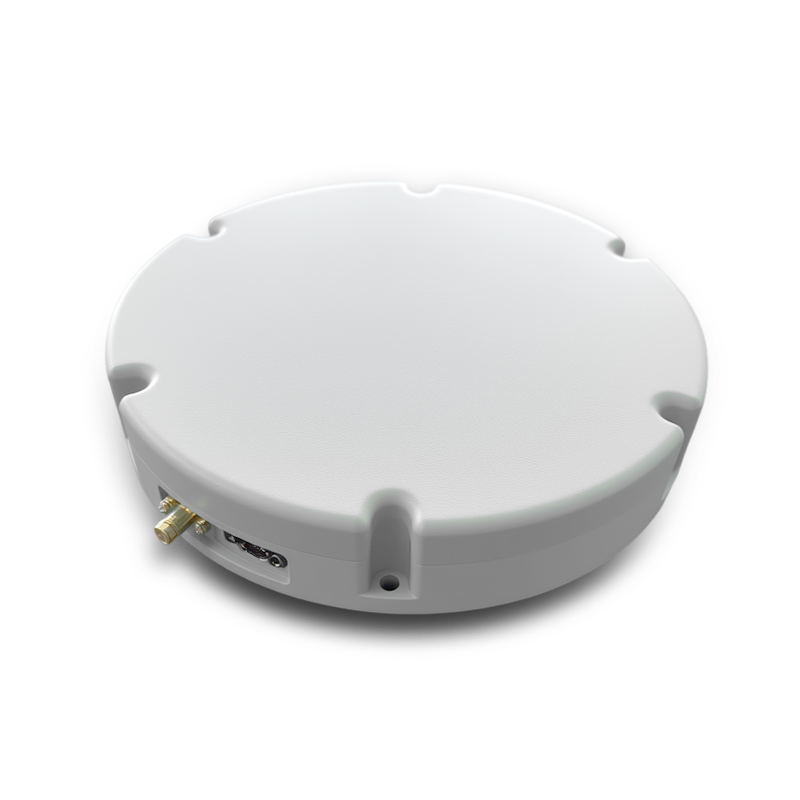 एसएलए-8बी1एल1-165
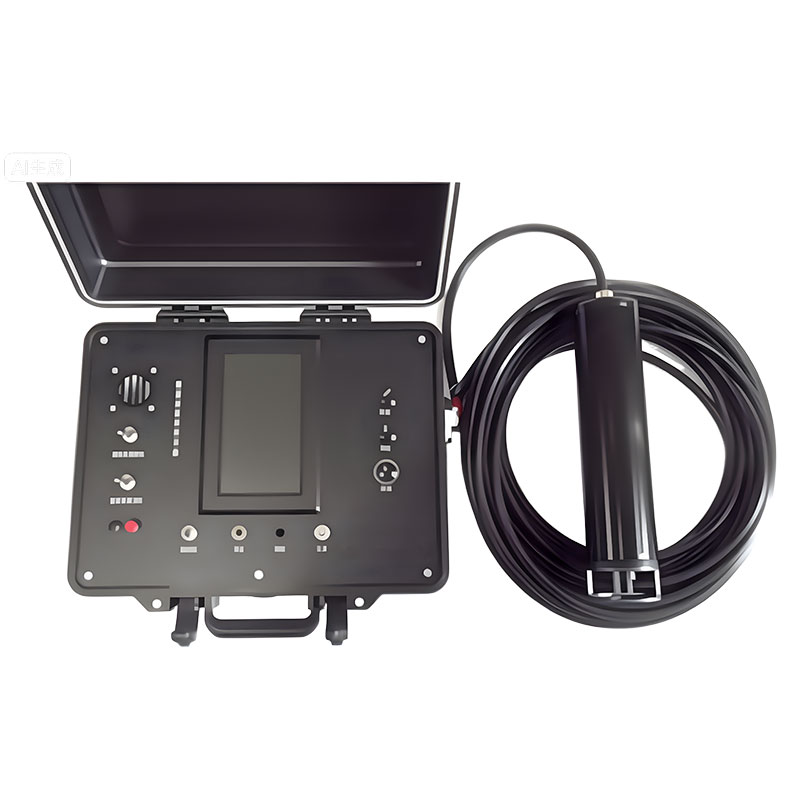 101 पोत-माउंटेड पोजिशनिंग
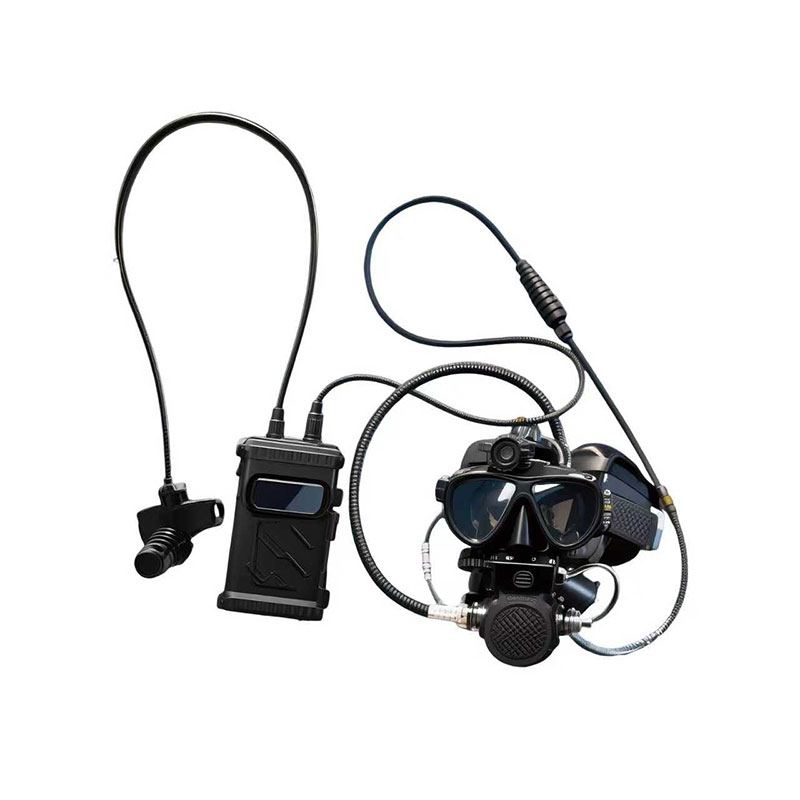 102 ध्वनिक संचार
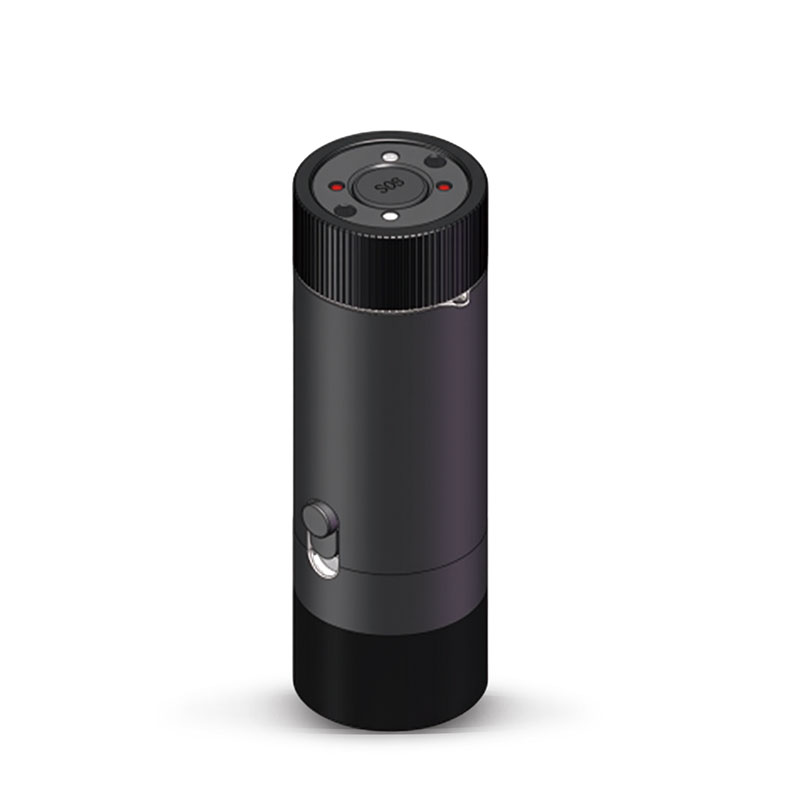 103 ट्रैकिंग और लोकेशन
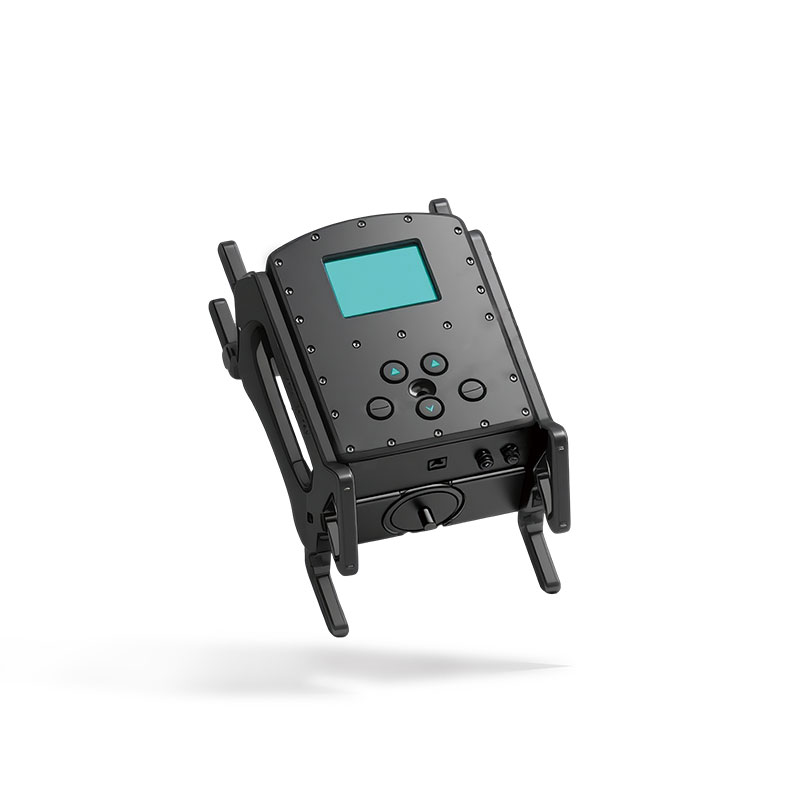 104 गोताखोर नेविगेशन प्रणाली
 105 घुसपैठ का पता लगाने वाला सोनार
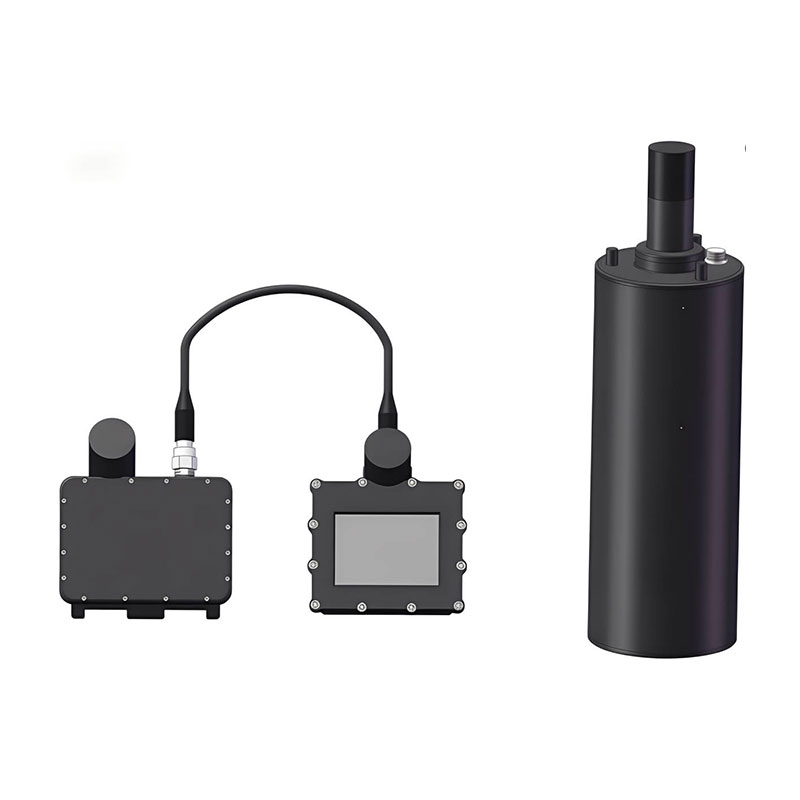 106 डिलीवरी लोकेटर बीकन
 एसएलएलआर3000
 एसएलएलआर905
 एसएलएलडी25
 108IMU
 150 मीटर
 500MH
 160मी
 170एम
 एसएलएफसी-70
 एसएलएएफ280
 एमआर360


ग्राउंड अनमैन्ड माइनिंग इंस्पेक्शन सिस्टम के लिए आइसोक्टेंट फॉग-आधारित आईएनएस
पृष्ठभूमि चुनौती
ऐतिहासिक रूप से, भूमिगत खानों और सुरंगों में मैन्युअल निरीक्षण कार्यों के कारण गंभीर दुर्घटनाएँ और जानमाल की हानि हुई है। खान और सुरंग निरीक्षण मिशन कर्मियों को अत्यधिक परिचालन जोखिमों के संपर्क में लाते हैं, जिनमें छिपी हुई बारूदी सुरंगें, संरचनात्मक अस्थिरता, सीमित स्थान, कम दृश्यता और जीएनएसएस (ग्लोबल सेंसर सिस्टम) से वंचित वातावरण शामिल हैं।
हमारे ग्राहक, जो अर्थमूविंग और माइनिंग उपकरणों के अग्रणी निर्माता हैं, ने अंधेरे और सीमित भूमिगत वातावरण में निरीक्षण कार्य करने के लिए विशेष रूप से डिज़ाइन किए गए रिमोट से संचालित मानवरहित ग्राउंड व्हीकल (UGV) के डिज़ाइन और विकास की शुरुआत की है। सुरंग संरचनाओं के भीतर, सिग्नल हानि और भौतिक अवरोध के कारण GNSS सिग्नल अक्सर कमजोर, आंशिक रूप से अवरुद्ध या पूरी तरह से अनुपलब्ध होते हैं।

आवश्यकता एक स्वायत्त भूमिगत वाहन (UGV) को तैनात करने की थी जो निम्नलिखित कार्य करने में सक्षम हो:
जीएनएसएस से वंचित वातावरण में सटीक स्थिति निर्धारण
वाहन नियंत्रण के लिए स्थिर वास्तविक समय अभिविन्यास
सटीक भू-संदर्भ
खतरनाक क्षेत्रों में मानवीय उपस्थिति के बिना विश्वसनीय नेविगेशन
निरीक्षण मार्ग के दौरान वाहक की स्थिरता सुनिश्चित करने के लिए निर्बाध स्थिति, नेविगेशन और समय (पीएनटी) डेटा के साथ-साथ वास्तविक समय अभिवृत्ति (रोल, पिच, हेडिंग) जानकारी प्रदान करने हेतु एक मिशन-महत्वपूर्ण सेंसर समाधान की आवश्यकता थी। यह समाधान भूमि प्रणालियों के लिए क्षेत्र-सिद्ध था, जीएनएसएस व्यवधानों के दौरान न्यूनतम विचलन प्रदर्शित करता था, कठोर वातावरण के लिए मजबूत बनाया गया था और लागत प्रभावी बना रहा।
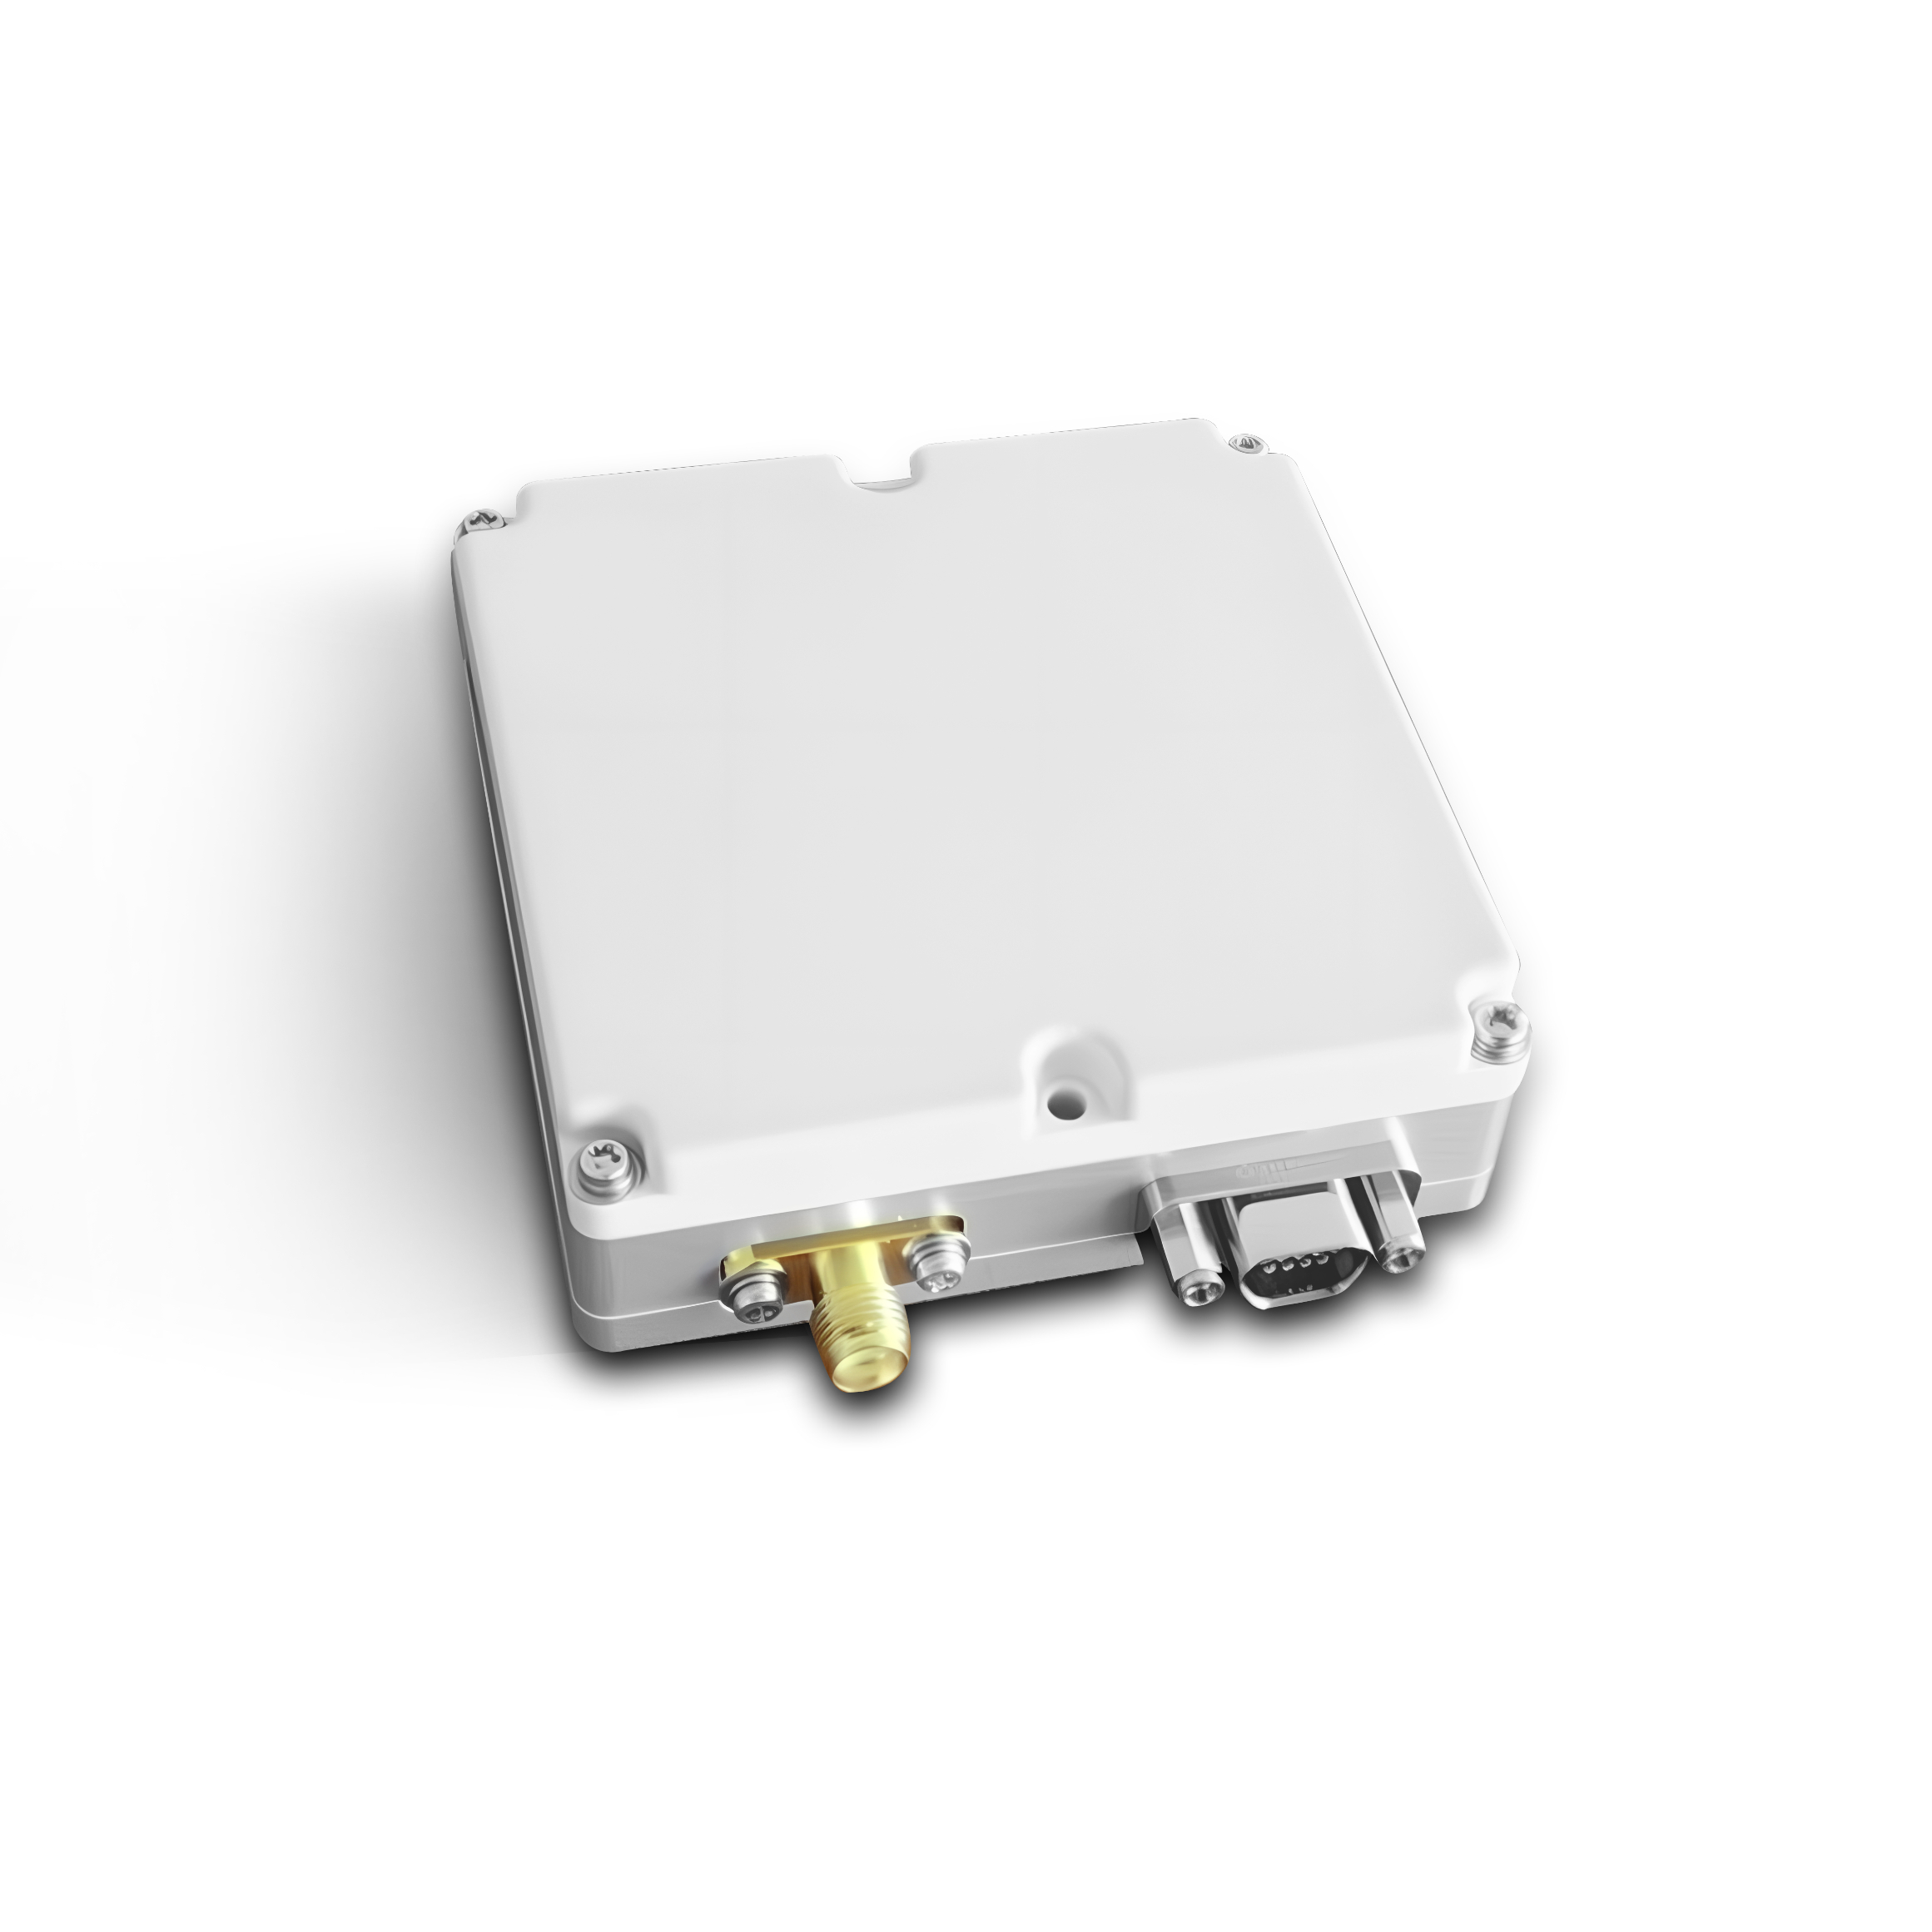
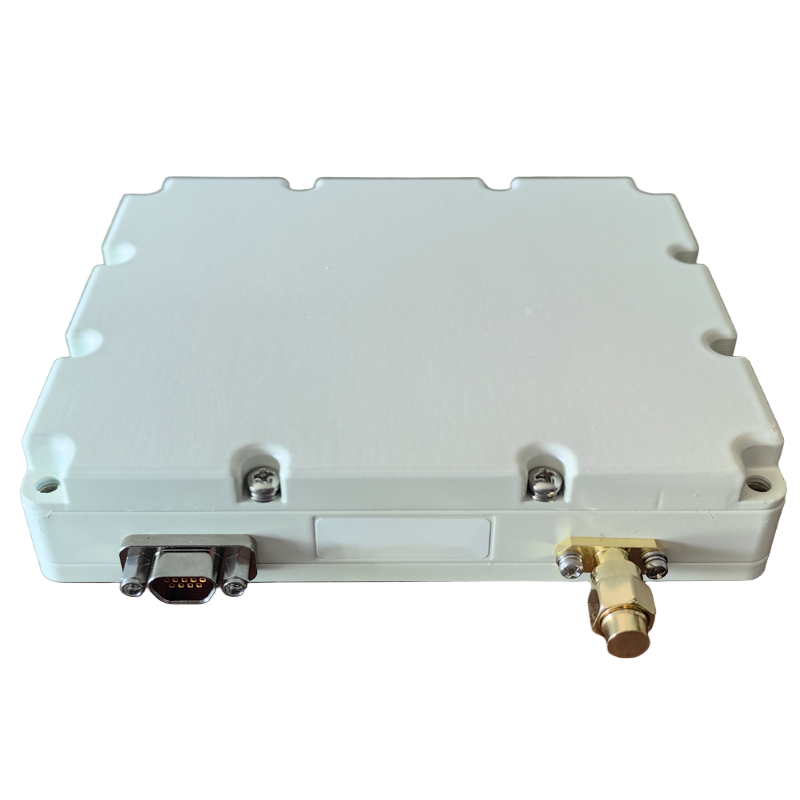
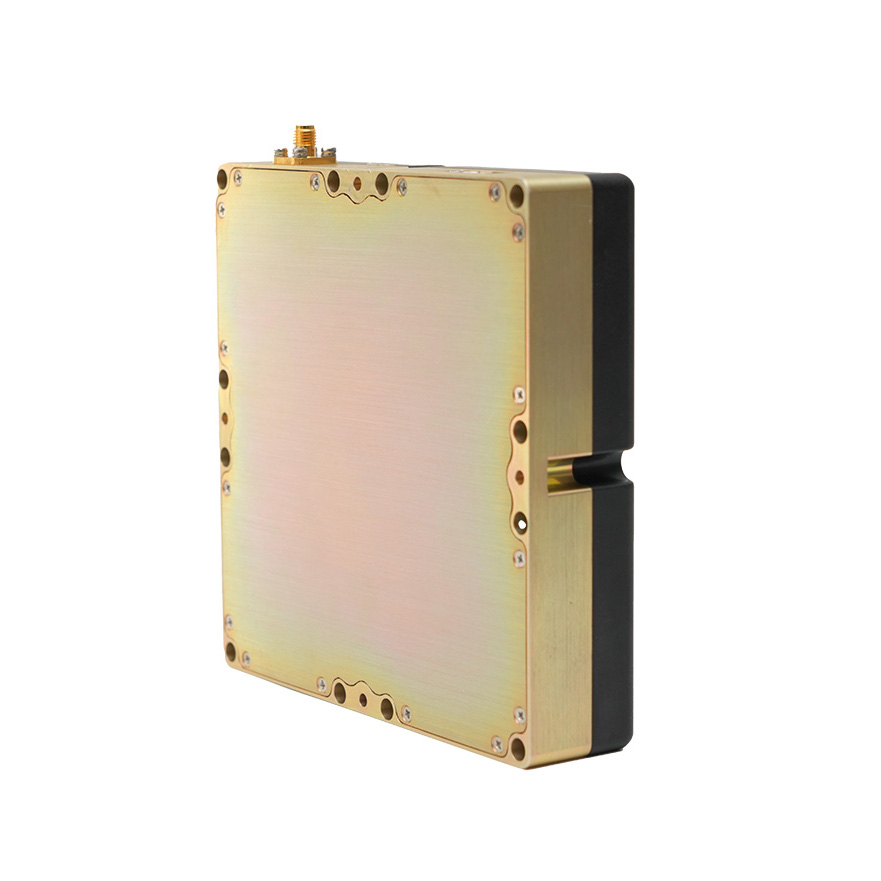
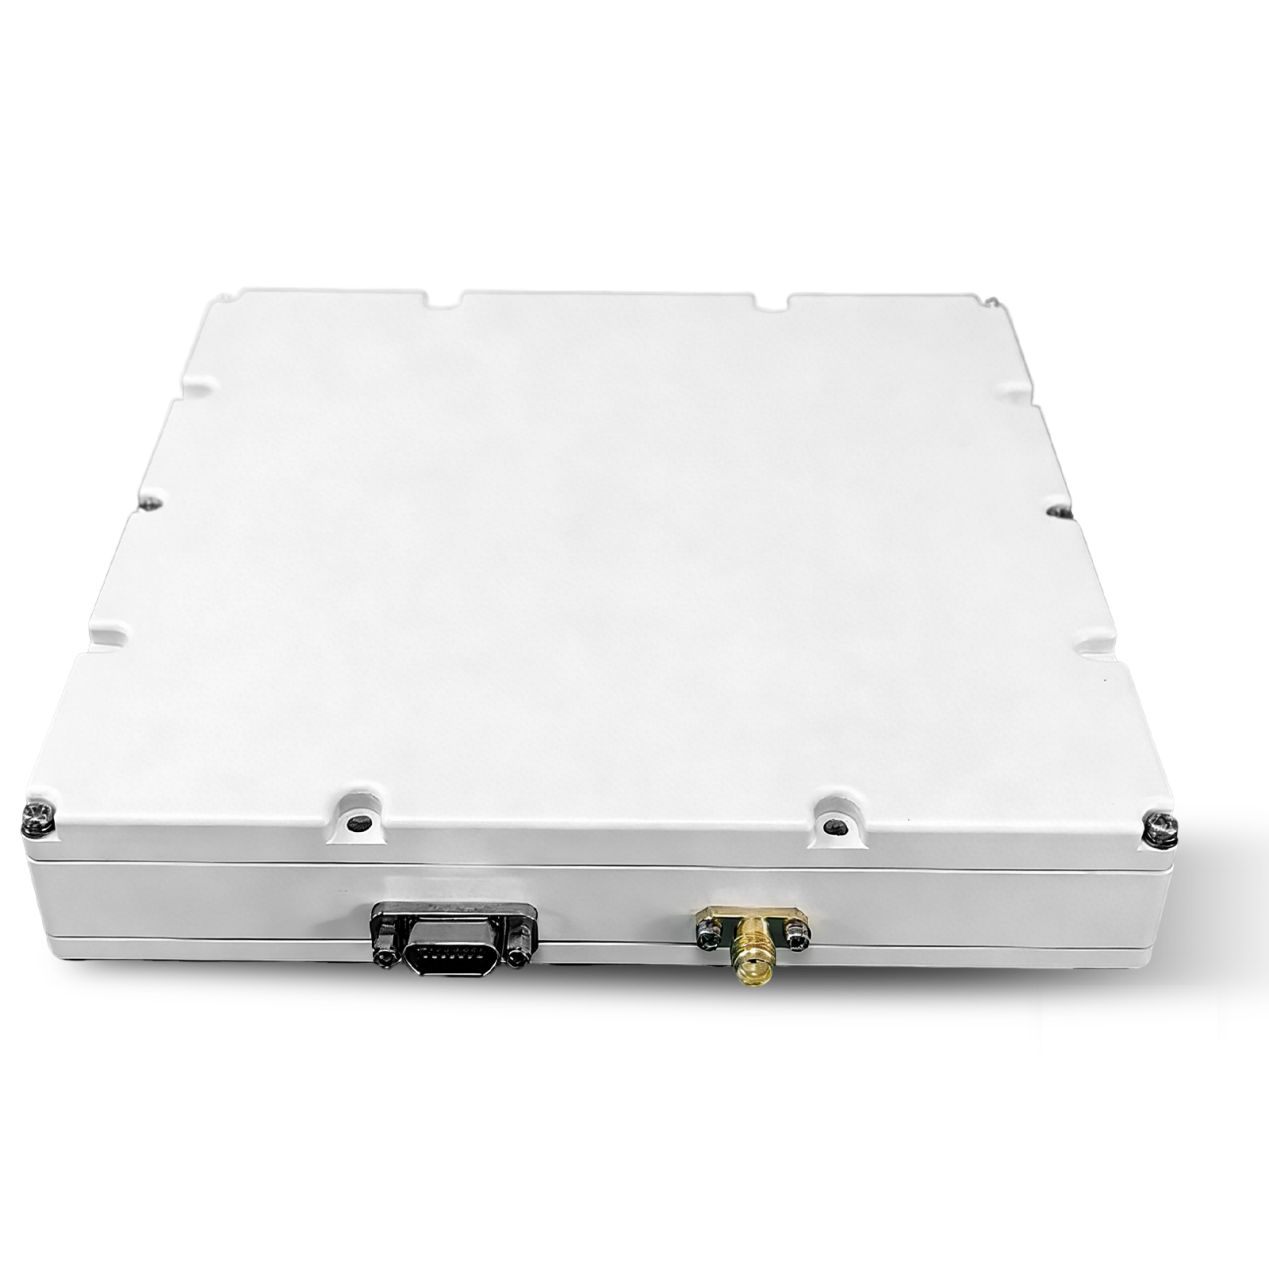
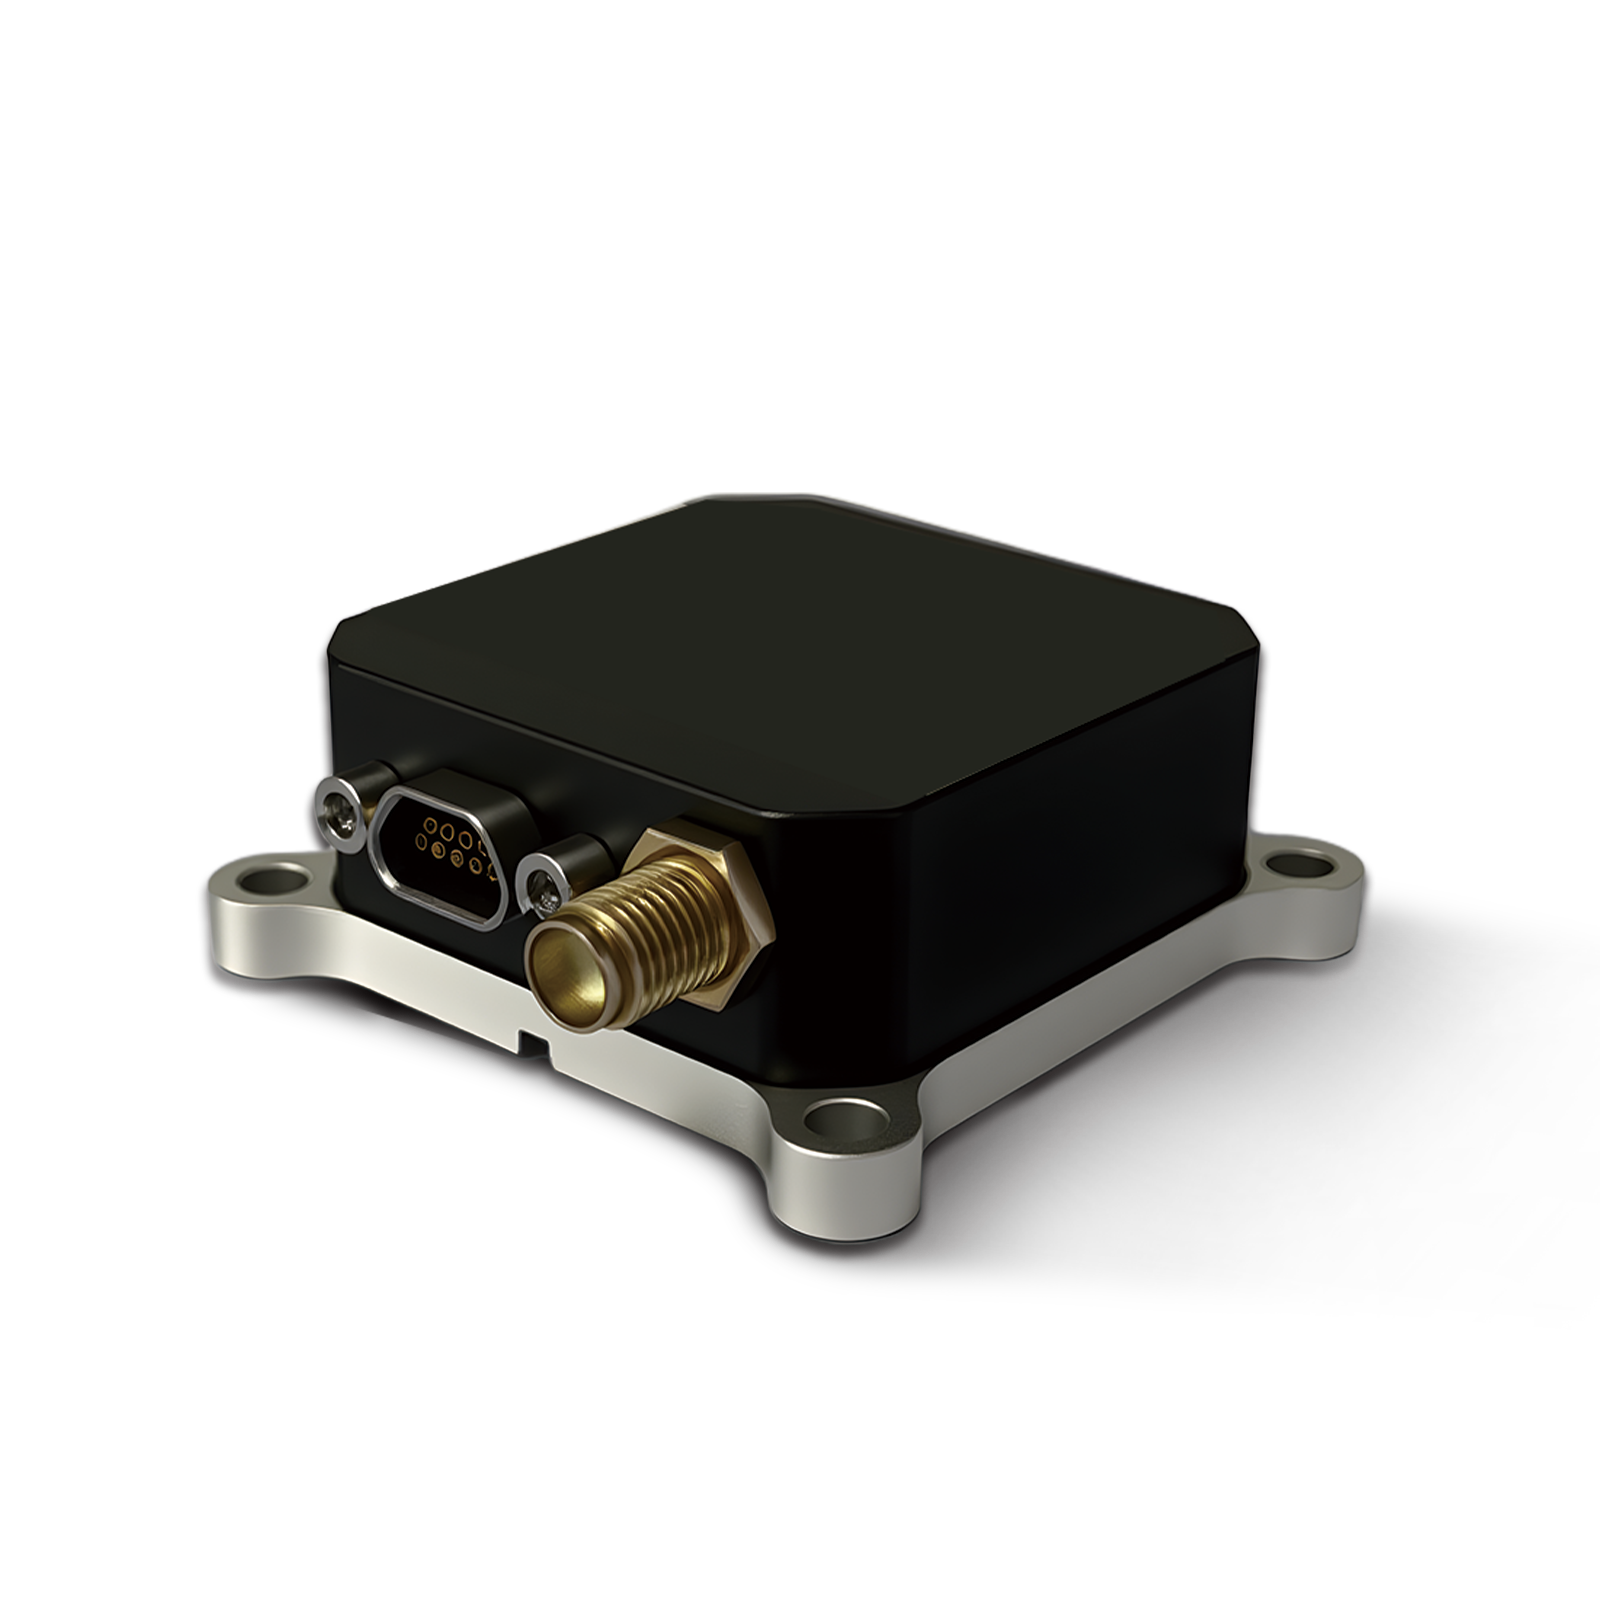
हैअष्टक Iजड़त्वीय नेविगेशन प्रणाली — मुख्य क्षमताएँ

मिशन से संबंधित डेटा को वास्तविक समय की निगरानी और मिशन के बाद के विश्लेषण के लिए ऑपरेटर स्टेशन पर भेजा जाता है।
निरंतर स्थिति, वेग और अभिविन्यास डेटा यूजीवी नियंत्रण प्रणाली को प्रदान किया जाता है, जिससे स्थिर स्वायत्त गति और वीडियो और छवियों का सटीक भू-संदर्भ संभव हो पाता है।
सुनिश्चित वास्तविक समय पीएनटी डेटा यूजीवी नियंत्रण प्रणाली को प्रदान किया जाता है और ऑपरेटर एकीकरण के लिए आईएसओसीएनटी इनर्टियल सेंसिंग सिस्टम का उपयोग करता है।

परिचालनात्मक प्रभाव
ISOCTANT इनर्टियल नेविगेशन सिस्टम (INS) खतरनाक निरीक्षण क्षेत्रों में पूरी तरह से स्वायत्त संचालन को सक्षम बनाता है, जिससे मौके पर कर्मियों की आवश्यकता समाप्त हो जाती है और परिचालन सुरक्षा में काफी सुधार होता है, साथ ही मानव जीवन के जोखिम को भी कम किया जा सकता है। GNSS से वंचित और सिग्नल कमजोर वातावरण में भी मजबूत नेविगेशन प्रदर्शन प्रदान करने के लिए डिज़ाइन किया गया यह सिस्टम उच्च विश्वसनीयता और स्थिरता बनाए रखने में सिद्ध हुआ है। ये क्षमताएं ISOCTANT को चुनौतीपूर्ण और चरम स्थितियों में संचालित होने वाले मानवरहित जमीनी वाहनों (UGVs) और स्वायत्त प्रणालियों के लिए एक मिशन-महत्वपूर्ण नेविगेशन समाधान के रूप में प्रमाणित करती हैं।
यह केस स्टडी स्वायत्त और सुरक्षा-महत्वपूर्ण अनुप्रयोगों के लिए स्वदेशी, उच्च-प्रदर्शन वाले FOG-आधारित जड़त्वीय नेविगेशन सिस्टम को डिजाइन और वितरित करने के लिए पोसीडॉन की एकीकरण क्षमता को उजागर करती है।
ISOCTANT इनर्टियल नेविगेशन सिस्टम (INS) मानवरहित खनन निरीक्षण वाहनों के लिए एक मजबूत, क्षेत्र में उपयोग के लिए तैयार और लागत प्रभावी समाधान साबित हुआ है, जो रक्षा, सीमा पार सुरक्षा और औद्योगिक स्वचालन मिशनों का समर्थन करता है, जिनके लिए GNSS-रहित वातावरण में सुनिश्चित नेविगेशन की आवश्यकता होती है।